Der Flood-Fill-Algorithmus
Bresenhams Linienalgorithmus und der Midpoint-Circle-Algorithmus zeichnen Umrisse. Flood Fill ist der nächste Schritt: Gegeben ein geschlossener Umriss und ein Pixel darin, färbe jedes Pixel ein, das von dort aus erreichbar ist, ohne den Umriss zu überqueren — das Farbeimer-Werkzeug aus jedem Bildbearbeitungsprogramm.
Die Idee
Man beginnt beim Startpixel. Ist es leer, wird es gefüllt, und dasselbe passiert mit seinen Nachbarn. Die Füllung breitet sich nach außen aus, bis sie auf allen Seiten an die Begrenzung stößt und nicht mehr weiterkommt. Direkt hingeschrieben ist das eine rekursive Funktion mit vier Zeilen:
void flood_fill(int x, int y) {
    if (!inside(x, y) || grid[y][x] != EMPTY) return;
    grid[y][x] = FILLED;
    flood_fill(x + 1, y);
    flood_fill(x - 1, y);
    flood_fill(x, y + 1);
    flood_fill(x, y - 1);
}
Das ist korrekt, hat aber ein ernstes Problem: Die Rekursionstiefe wächst mit der Größe der Fläche, nicht etwa mit ihrer Breite oder Höhe. Im Beispiel unten erreicht eine Fläche von gerade einmal 455 Zellen schon eine Rekursionstiefe von 250. Auf einem leeren Quadrat liegt die Tiefe bei etwa der Hälfte der Pixelzahl: Eine Fläche von 1000×1000 Pixeln verschachtelt rund 500.000 Aufrufe — weit mehr, als ein unter Linux üblicher 8-MB-Thread-Stack fasst, und das Programm stürzt mit einem Segmentation Fault ab.
Ein expliziter Stack
Die Lösung: Die Liste der noch zu besuchenden Zellen kommt in eine eigene Datenstruktur statt auf den Aufruf-Stack. Die Logik bleibt dieselbe — Zelle nehmen, füllen, Nachbarn vormerken —, aber die „To-do“-Liste liegt jetzt in einem gewöhnlichen Array, das so groß sein kann wie nötig. Wird eine Zelle schon beim Ablegen markiert (und nicht erst beim Füllen), landet jede Zelle höchstens einmal auf dem Stack; ein Array mit einem Eintrag pro Zelle reicht also immer aus.
Implementierung
#include "plot.hpp"

// false: 4-way flood fill, one cell per step
// true:  scanline fill, one whole horizontal span per step
const bool SCANLINE = false;

const int CELL = 16;
const int W = 640 / CELL; // 40 columns
const int H = 480 / CELL; // 30 rows

enum { EMPTY, WALL, QUEUED, FILLED };
int grid[H][W];

// Explicit stack instead of recursion. Every cell is pushed at most once
// (it is marked QUEUED right away), so W * H entries are always enough.
int stackX[W * H];
int stackY[W * H];
int top = -1;

bool done = false;
int tick = 0;

bool inside(int x, int y) {
    return x >= 0 && x < W && y >= 0 && y < H;
}

void wall(int x, int y) {
    if (inside(x, y)) grid[y][x] = WALL;
}

// The boundary: the midpoint circle algorithm, plotting grid cells
// instead of pixels.
void midpoint_circle(int cx, int cy, int r) {
    int x = 0, y = r, d = 1 - r;
    while (x <= y) {
        wall(cx + x, cy + y); wall(cx - x, cy + y);
        wall(cx + x, cy - y); wall(cx - x, cy - y);
        wall(cx + y, cy + x); wall(cx - y, cy + x);
        wall(cx + y, cy - x); wall(cx - y, cy - x);
        x++;
        if (d < 0) {
            d += 2 * x + 1;
        } else {
            y--;
            d += 2 * x - 2 * y + 1;
        }
    }
}

void push(int x, int y) {
    if (inside(x, y) && grid[y][x] == EMPTY) {
        grid[y][x] = QUEUED;
        top++;
        stackX[top] = x;
        stackY[top] = y;
    }
}

// 4-way flood fill: take one cell off the stack, fill it, and push its
// four neighbors.
void step_four_way() {
    int x = stackX[top];
    int y = stackY[top];
    top--;

    grid[y][x] = FILLED;
    push(x + 1, y);
    push(x - 1, y);
    push(x, y + 1);
    push(x, y - 1);
}

bool fillable(int x, int y) {
    return inside(x, y) && (grid[y][x] == EMPTY || grid[y][x] == QUEUED);
}

// Scanline fill: take one seed off the stack, extend it left and right
// as far as possible, fill that whole span, then push one new seed for
// every separate empty run directly above and below it.
void step_scanline() {
    int x = stackX[top];
    int y = stackY[top];
    top--;

    int left = x, right = x;
    while (fillable(left - 1, y)) left--;
    while (fillable(right + 1, y)) right++;

    for (int i = left; i <= right; i++) grid[y][i] = FILLED;

    for (int dy = -1; dy <= 1; dy += 2) {
        bool inRun = false;
        for (int i = left; i <= right; i++) {
            bool empty = inside(i, y + dy) && grid[y + dy][i] == EMPTY;
            if (empty && !inRun) push(i, y + dy);
            inRun = empty;
        }
    }
}

void setup() {
    PlotCanvas(640, 480);

    midpoint_circle(20, 15, 13);
    for (int x = 10; x <= 30; x++) {
        if (x < 18 || x > 21) wall(x, 11); // a wall with a gap
    }
    for (int y = 17; y <= 21; y++) {
        for (int x = 23; x <= 27; x++) wall(x, y); // a solid block
    }

    push(14, 15); // the seed cell
}

void frame() {
    // 4-way fill: two cells per frame. Scanline: one span every 6 frames,
    // since each step fills a lot more at once.
    if (!done && ++tick >= (SCANLINE ? 6 : 1)) {
        tick = 0;
        for (int n = 0; n < (SCANLINE ? 1 : 2) && top >= 0; n++) {
            if (SCANLINE) step_scanline();
            else step_four_way();
        }
        if (top < 0) done = true;
    }

    PlotBackground(250, 250, 250);

    for (int y = 0; y < H; y++) {
        for (int x = 0; x < W; x++) {
            int c = grid[y][x];
            if (c == EMPTY) continue;
            if (c == WALL)        PlotColor(30, 100, 200);  // boundary
            else if (c == QUEUED) PlotColor(220, 60, 60);   // waiting on the stack
            else                  PlotColor(70, 170, 90);   // filled
            PlotFilledRectangle(x * CELL + 1, y * CELL + 1,
                                x * CELL + CELL - 1, y * CELL + CELL - 1);
        }
    }
}
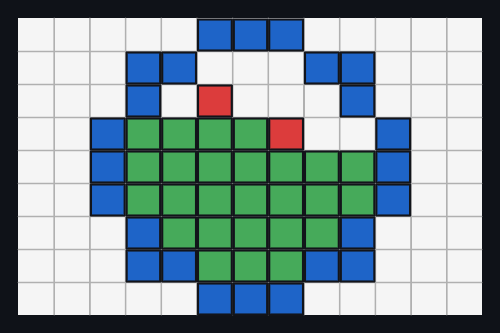
Die Begrenzung ist ein Kreis, gezeichnet mit dem Midpoint-Circle- Algorithmus — diesmal auf einem Raster aus 16×16 Pixel großen Zellen statt auf einzelnen Pixeln —, dazu eine Wand mit Lücke und ein massiver Block, damit die Füllung ihren Weg um Hindernisse herum finden muss. Die Farben zeigen den Zustand jeder Zelle: Blau ist die Begrenzung, rote Zellen warten auf dem Stack, grüne Zellen sind gefüllt.
Mit SCANLINE = false nimmt step_four_way pro Schritt eine Zelle vom
Stack, füllt sie und legt ihre vier Nachbarn ab. Weil der Stack immer mit
der zuletzt abgelegten Zelle weitermacht, läuft die Füllung in langen
Streifen davon — eine Tiefensuche — und hinterlässt eine Spur roter
Zellen, die erst später abgearbeitet werden. Für diese Form wächst der
Stack auf 166 Einträge.
Scanline-Fill
Die meisten dieser Push-Operationen sind verschwendet: Der linke und rechte Nachbar einer Zelle werden ohnehin fast immer als Nächstes gefüllt. Scanline-Fill nutzt das aus. Jeder Schritt nimmt einen Startpunkt vom Stack und
- läuft von dort nach links und rechts, bis er auf die Begrenzung trifft,
- füllt diesen ganzen waagrechten Abschnitt auf einmal,
- schaut sich die Zeilen direkt darüber und darunter an und legt für jeden zusammenhängenden Bereich leerer Zellen dort genau einen neuen Startpunkt ab.
Ändere im Code oben SCANLINE auf true und klicke auf „Compile & Run“,
um den Unterschied zu sehen: Die Fläche füllt sich jetzt Zeile für Zeile,
und es warten nie mehr als eine Handvoll roter Startpunkte. Für dieselbe
Form braucht Scanline-Fill 34 statt 455 Schritte und einen Stack von
höchstens 4 statt 166 Einträgen — und füllt dabei exakt dieselben 455
Zellen.
4er- oder 8er-Nachbarschaft?
Die Beispiele oben betrachten nur die vier direkten Nachbarn — links, rechts, oben, unten — als verbunden. Ein 8-Wege-Fill zählt auch die vier diagonalen Nachbarn dazu. Das klingt nach einer harmlosen Erweiterung, ändert aber, welche Umrisse als geschlossen gelten.
Ein Kreis aus dem Midpoint-Circle-Algorithmus hängt überall dort nur
diagonal zusammen, wo er gleichzeitig in x und y um ein Pixel springt.
Ein 4-Wege-Fill kann sich nicht zwischen zwei Pixeln hindurchzwängen, die
sich nur an einer Ecke berühren — für ihn ist der Umriss geschlossen. Ein
8-Wege-Fill kann das und läuft direkt hindurch: Bei der Beispielform
entkommt er aus dem Kreis und füllt 1086 statt 455 Zellen. Ein 4-Wege-Fill
gehört also zu 8-fach verbundenen Umrissen, wie sie Bresenham und der
Midpoint-Circle-Algorithmus erzeugen, und ein 8-Wege-Fill funktioniert nur
innerhalb von Umrissen, die 4-fach verbunden sind.
Fazit
Flood Fill ist eine verkleidete Graphensuche: Die Zellen sind Knoten, benachbarte leere Zellen sind verbunden, und Füllen heißt, alles zu besuchen, was vom Startpunkt aus erreichbar ist. Die rekursive Variante ist die kürzeste Art, das hinzuschreiben, der explizite Stack macht sie für jede Größe sicher, und Scanline-Fill macht sie schnell, indem ganze Pixelreihen auf einmal statt Pixel für Pixel abgearbeitet werden.